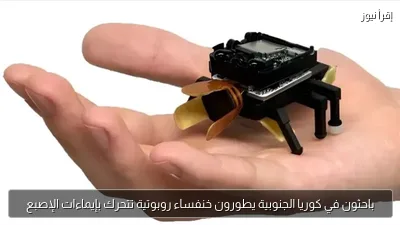
طوّر باحثون في المعهد الكوري المتقدم للعلوم والتكنولوجيا روبوتًا صغيرًا يحمل اسم BeetleBot، مستلهمًا تصميمه من الخنافس، ويُدار عبر مستشعر مرن يُرتدى على الإصبع.
وأُنتج الروبوت بعضلات اصطناعية مطبوعة بتقنية الطباعة ثلاثية الأبعاد، مع نظام يتيح تبادل المعلومات بين الروبوت ومشغّله لحظة بلحظة.
عضلات تنكمش بالحرارة وتحاكي حركة الخنفساء
وبحسب ما نُشر في New Atlas، انطلق الفريق من فكرة أن الحشرات تمتاز بصغر حجمها وسرعتها وقدرتها على دخول أماكن يصعب على البشر الوصول إليها، وهو ما يمنح روبوتاتها فرصًا واعدة في استكشاف الفضاء وفحص المعدات الصناعية وعمليات البحث والإنقاذ.
واستند الباحثون في التصميم إلى خنفساء حقيقية تُعرف باسم Mecynorrhina torquata، وهي من أكبر الحشرات في العالم وتعيش في الكونغو والكاميرون وأوغندا، وبعد دراسة مواضع عضلات أرجلها ومفاصلها وطريقة عملها أثناء الحركة.
وصُنعت العضلات الاصطناعية من مادة الإيلاستومر البلوري السائل، التي يمكن أن يقل طولها بنسبة تصل إلى 45% عند تسخينها، ثم تعود إلى شكلها الأصلي عند انخفاض حرارتها.
غير أن تشغيلها يتطلب الوصول إلى 110 درجات مئوية عبر تيار كهربائي يمر في أسلاك مدمجة داخلها، ما يجعل استهلاك الطاقة أبرز التحديات التي يعالجها الفريق.
وابتكر الباحثون رقعة استشعار مرنة تُرتدى على الإصبع، تتمدد عند ثنيه فتتغير مقاومتها الكهربائية، ويترجم النظام هذا التغير إلى أحد أربعة أوامر: التقدم، والانعطاف يمينًا أو يسارًا، والإمساك بجسم، وزُوّد الروبوت بفك اصطناعي مستوحى من فكوك الخنافس، يعتمد على عضلات LCE ذاتها ومستشعر للضغط يحدد قوة الإمساك.
كما ثُبتت كاميرا على الروبوت لنقل الصور إلى المشغّل فورًا، وهي ميزة التغذية الراجعة ثنائية الاتجاه التي أوضح البروفيسور إينهو كيم، من جامعة سونغكيونكوان والمؤلف الأول للدراسة، أنها تربط ما يكتشفه الروبوت بخطوة المستخدم التالية.
نجاح الاختبارات
ونجح BeetleBot في الاختبارات المعملية، وأعلن الفريق عزمه تحسين سرعة الاستجابة وكفاءة استهلاك الطاقة، وتطوير روبوت مصنوع بالكامل من مواد لينة ومرنة، بما يعزز قدرته على العمل في بيئات متنوعة، وقد يفتح الباب أمام استخدام روبوتات مماثلة في المساحات الضيقة والتعامل الدقيق مع الأجسام.